UNITREE BrainCo Revo 2 Touch Robotic Hand
Pristatymas per 3 - 4 dienas
| Type of Product | Other Accessories |
UNITREE BrainCo Revo 2 Touch robotinė plaštaka
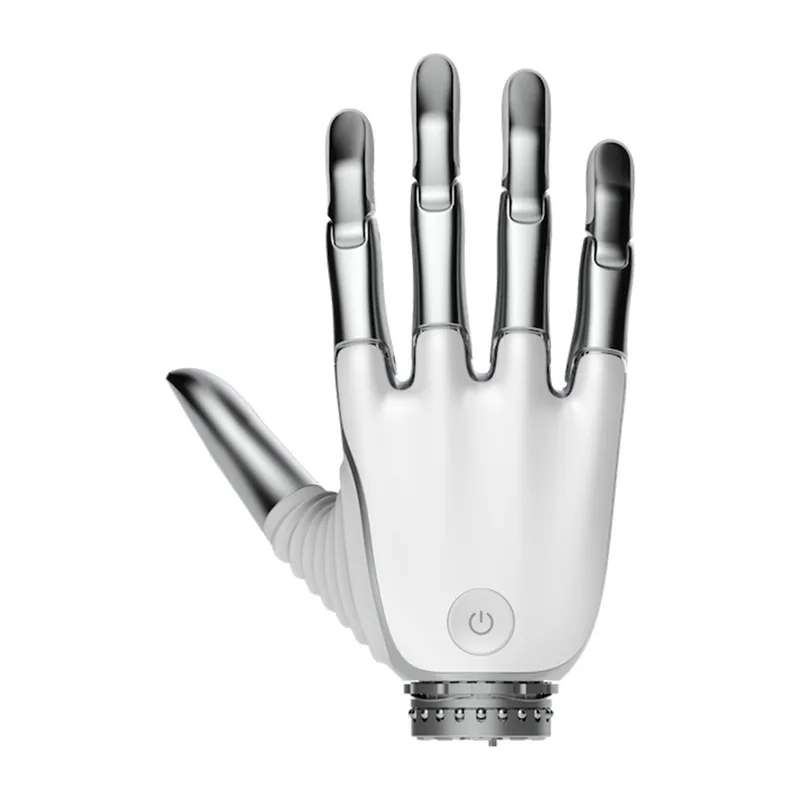
BrainCo Revo 2 Touch – biomimetinė robotinė plaštaka, skirta integruoti į „Unitree“ humanoidinius robotus. Ji turi 11 laisvės laipsnių, įskaitant 6 aktyviai valdomus sąnarius, todėl gali atlikti sudėtingus judesius ir tiksliai manipuliuoti objektais. „Touch“ versijoje įrengtas daugiamačio lytėjimo modulis pirštų galiukuose ir adaptyvusis lytėjimo valdymas, padedantis sąveikauti su aplinka. Plaštaka užtikrina ne mažesnę kaip 50 N visos plaštakos suėmimo jėgą, jos maksimali naudingoji apkrova siekia bent 20 kg, o RS485, CAN FD ir EtherCAT sąsajos leidžia ją naudoti mokslinių tyrimų ir pažangiosios robotikos projektuose.
Biomimetinė konstrukcija
Revo 2 Touch sukurta taip, kad atkurtų žmogaus plaštakos judesius. Ji turi 6 aktyvius sąnarius ir 11 laisvės laipsnių. Nykštys turi du aktyvius ir vieną papildomą pasyvų laisvės laipsnį, todėl gali judėti plačiau. Kiti pirštai taip pat atkartoja natūralius judesius, todėl plaštaka gali atlikti sudėtingus gestus ir veiksmingai manipuliuoti įvairiais objektais.
Lytėjimo jutimas tiksliam manipuliavimui
Daugiamačiai lytėjimo moduliai pirštų galiukuose aptinka sąlytį su objektais ir suteikia papildomos informacijos apie plaštakos veiksmus. Tai padidina manipuliavimo tikslumą ir padeda atlikti užduotis, kurioms reikia tiksliai suimti bei valdyti objektus. Adaptyvusis lytėjimo valdymas padeda veiksmingai ir saugiai tvarkyti skirtingų formų, dydžių ir savybių komponentus.
Suėmimo jėga ir matmenys
Nors Revo 2 Touch sveria tik 383 g, jos visos plaštakos suėmimo jėga yra ne mažesnė kaip 50 N, o žnyplinio suėmimo jėga – ne mažesnė kaip 15 N. Maksimali naudingoji apkrova siekia bent 20 kg. Didžiausias atstumas tarp nykščio ir smiliaus galiukų – 100 mm, todėl galima suimti įvairaus dydžio objektus.
Greitas ir pakartojamas veikimas
Pilnas sulenkimas arba ištiesimas trunka ne ilgiau kaip 0,65 s. 0,1° valdymo pakartojamumas užtikrina sklandžius ir nuoseklius judesius.
Integravimas ir valdymas
Revo 2 Touch palaiko RS485, CAN FD ir EtherCAT ryšio sąsajas, todėl ją galima integruoti su įvairiomis robotų platformomis ir valdymo sistemomis. SDK palaiko Python ir C, taip pat Linux, Windows ir ROS, todėl naudotojai gali kurti programas, integruoti plaštaką į esamus projektus ir kurti konkrečioms užduotims skirtas valdymo funkcijas.
Galimi padėties, greičio ir srovės valdymo režimai, taip pat kaskadinis, paslankumo ir adaptyvusis lytėjimo valdymas. Šie režimai leidžia pasiekti tikslinę padėtį per nustatytą laiką, veikti neviršijant greičio ribų ir palaikyti nustatytus srovės parametrus. „Turbo“ funkcija naudoja judesio blokavimo aptikimą: plaštakai palietus objektą, ji gali kas 500 ms toliau stiprinti suėmimą. Tai naudinga tvarkant minkštus arba lengvai deformuojamus objektus ir padeda išlaikyti stabilų suėmimą.
Gestai, sauga ir naujinimai
Naudotojai gali apibrėžti pasirinktinius gestus ir judesių konfigūracijas, taip pat parengti veiksmų sekas konkretiems procesams ar užduotims. Toks lankstumas padeda automatizuoti pasikartojančias operacijas.
Apsaugos funkcijos apima apsaugą nuo viršsrovio, užstrigimo, perkaitimo ir susidūrimo. OTA naujinimai leidžia įdiegti naujas funkcijas ir patobulinimus fiziškai nekeičiant aparatinės įrangos.
Techninės specifikacijos
- Gamintojas: BrainCo
- Modelis: Revo 2 Touch
- Versijos kodas: XTL / XTR
- Tipas: biomimetinė robotinė plaštaka
- Laisvės laipsniai: 11
- Aktyvūs laisvės laipsniai: 6
- Svoris: 383 g
- Plaštakos aukštis: 160 mm
- Maksimalus plaštakos plotis: 78,5 mm
- Nykščio ilgis: 92 mm
- Riešo skersmuo: 38 mm
- Riešo aukštis: 13,5 mm
- Visos plaštakos suėmimo jėga: ≥50 N
- Žnyplinio suėmimo jėga: ≥15 N
- Maksimali naudingoji apkrova: ≥20 kg
- Triukšmo lygis 50 cm atstumu: ≤50 dB
- Sulenkimo / ištiesimo trukmė: ≤0,65 s
- Maksimalus atstumas tarp pirštų: 100 mm tarp nykščio ir smiliaus
- Ryšio sąsajos: RS485, CAN FD, EtherCAT
- Maitinimo įtampa: 12–64 V
- Ramybės srovė: 115 mA, esant 24 V
- Vidutinė srovė be apkrovos: 390 mA, esant 24 V
- Maksimali srovė: 4,65 A, esant 24 V
- Valdymo pakartojamumas: 0,1°
- Darbinė temperatūra: −10–40 °C
- Maksimali darbinė drėgmė: 90 % santykinės drėgmės
- Lytėjimo modulis: daugiamačiai lytėjimo moduliai pirštų galiukuose
- Išmanusis valdymas: padėties, greičio, srovės, kaskadinis, paslankumo ir adaptyvusis lytėjimo valdymas
- Saugos funkcijos: apsauga nuo viršsrovio, užstrigimo, perkaitimo ir susidūrimo
- SDK: Python ir C; Linux, Windows ir ROS
- Naujinimai: OTA
- Nykščio judesių diapazonas, lenkimas / tiesimas: 0°–59°
- Nykščio judesių diapazonas, pritraukimas / atitraukimas: 0°–90°
- Smiliaus judesių diapazonas: 0°–81°
- Didžiojo piršto judesių diapazonas: 0°–81°
- Bevardžio piršto judesių diapazonas: 0°–81°
- Mažojo piršto judesių diapazonas: 0°–81°
- RS485 jungtis: A1257WV-S-2P-6T
- CAN FD jungtis: A1257WV-S-2P-6T
- EtherCAT jungtis: A1257WV-S-5P-6T
- Maitinimo jungtis: XT30UPB-M
Arba paklauskite apie: